11 月 16 日下午,华为云开了一场线上发布会,主角是 CloudRobo-WM1.2,官方口径里的「行业 AI 梦工厂」首款昇腾原生具身世界模型。IT 之家的标题写的是「发布并开源」,发布会幻灯片上给了两个基准第一名,现场还摆了一台已经开启预售的福龙马智能清扫车。看起来是一套完整的组合拳。
 发布会官方海报:11 月 16 日 14:00-15:30 线上直播(图源:华为云)
先交代信源。本文事实主要来自 IT 之家(汪淼)、界面新闻、财联社科创版(黄欣怡)、通信世界的发布会报道,英文侧交叉核对了 Pandaily 和 CASRAI 的两篇独立稿。有两点需要在开头就说清楚:第一,两个基准成绩和「80% 中国具身智能企业选择昇腾云」的市场数据,全部是华为单方口径,目前没有第三方复核;第二,「开源」在发布会上是承诺,Pandaily 截稿时核过一轮,权重没有上架,代码仓库没有公开链接,下载地址也没给。这个前提放在开头,后面不再逐句强调。
「世界模型原生动作生成」到底指什么
过去两年,世界模型这个赛道给人的印象是「会看不会动」:生成一段预测视频,风景越来越真,机器人还是得靠另一套策略网络去干活。CloudRobo-WM1.2 想卖的是另一件事:同一个骨干网络,既负责表征世界,也负责生成动作。
拆开讲,它的结构分三层。底层是 PPA 多模态世界表征架构,输入吃图像、深度、点云和文本指令,靠「预测接下来会发生什么」来强化对物理场景的表征。中间是这次发布的主打,DualAct 架构,世界模型原生的动作生成通路,其中动作专家(action expert)这部分的大小可以按需调整。顶层是四种可组合的弹性推理模式:World、Expert Action、Joint、Action-only。
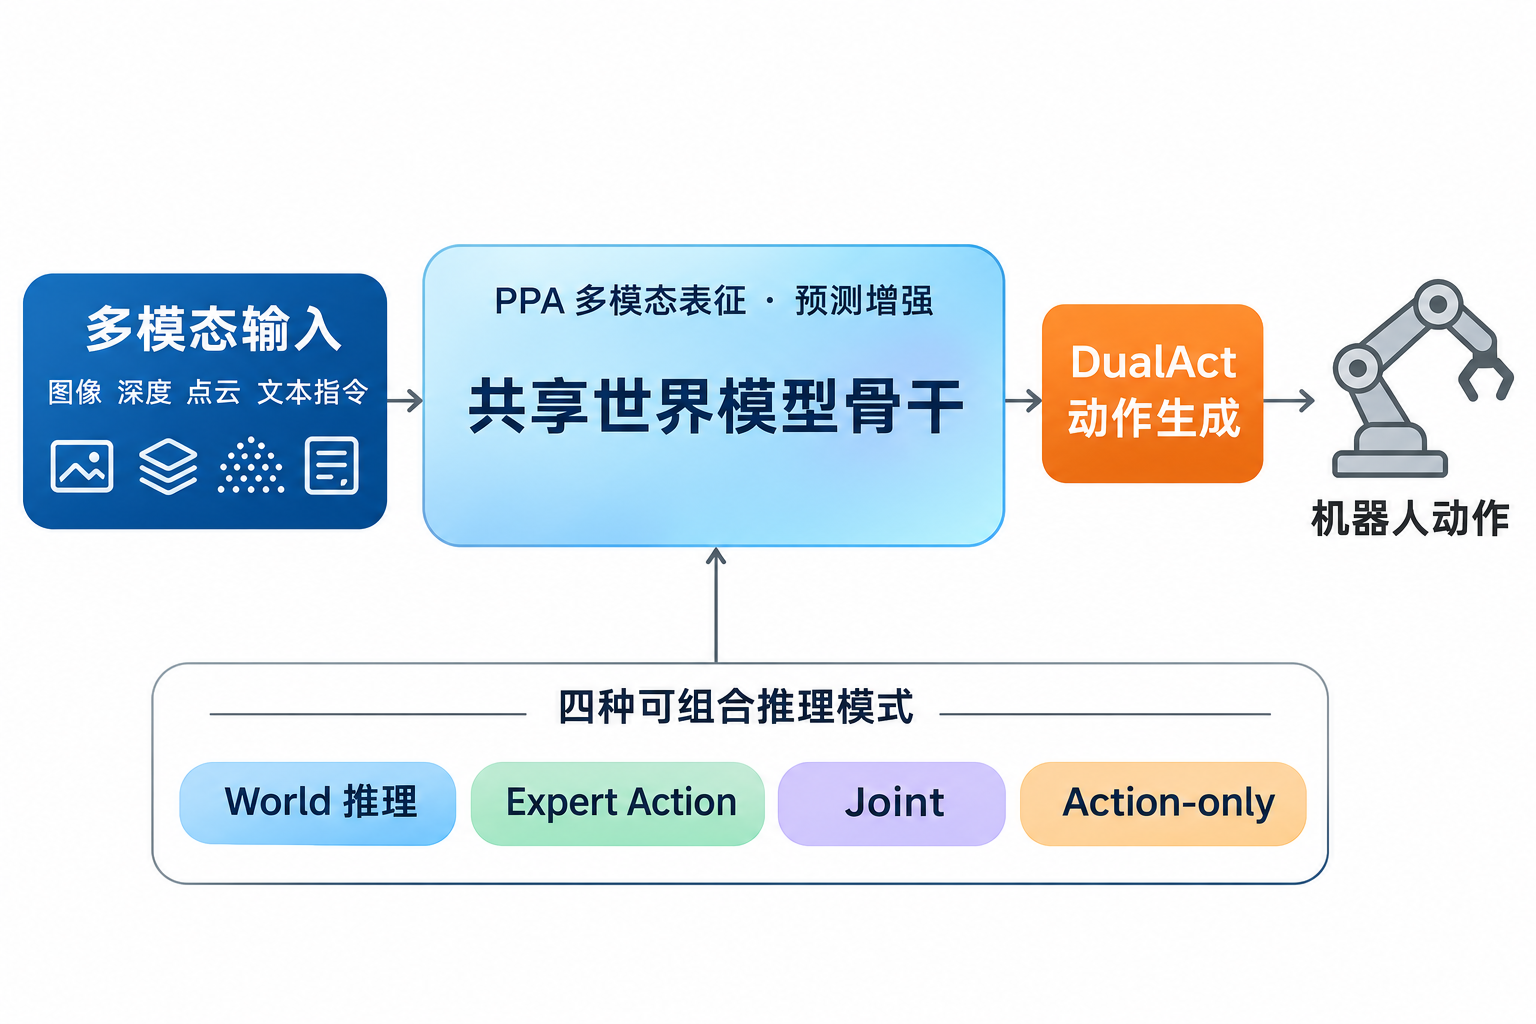 架构概念示意:共享世界模型骨干直接输出动作,四种推理模式可按需组合(示意图,非官方架构图)
另外两项创新偏工程侧。多粒度监督数据自适应预训练框架,解决的是机器人数据的「脏」:缺动作标注、维度无效、深度信息缺失、相机视野不全,这些在真实采集数据里是常态而非例外。本体语义保真跨具身运动建模,目标是让同一个「抓取」动作在单臂、双臂、轮式不同本体上保持语义一致。翻译一下,华为想表达的卖点是:脏数据能用,换本体不用重训。
这套说法有没有分量,要看开源物料落地之后能不能被第三方复现。但方向上它踩中的痛点是真的:具身智能的数据问题从来不在「不够多」,而在「不干净、不同质」。
双榜第一:先看口径,再看数字
发布会给出的成绩是:RoboTwin 2.0 平均分 88.98%,LiberoPro 2.0 拿到 81.7%,两个机器人操作基准均排第一。数字来自发布会幻灯片,全部是华为自报。
Pandaily 在核实稿件里写了一句很实在的话:他们无法确认上榜的究竟是哪个版本的模型。这不是抬杠,是因为四种推理模式本身就带着口径风险。CASRAI 的分析稿把这一点点破了:某个推理模式下的成绩,不应该被悄悄泛化成「这个模型」的成绩。同样一个 WM1.2,World 模式和 Action-only 模式跑出来的分数可能是两回事,幻灯片上不会告诉你用的是哪种。
所以对这两个第一,合理的读法是:一份待复现的成绩单,而不是一个已验证的结论。学术团队真要跟进,需要记录的东西清单也不短:精确模型版本、任务集、推理配置、机器人本体,一样都不能少。
开源:官宣了,但权重还没上架
这是整场发布会里我最想拆清楚的一件事。
IT 之家的标题口径是「发布并开源」,发布会确实宣布了开源范围:不止模型,训练框架和 WAM 昇腾算力最佳实践也在开放清单里,官方的说法是开放给行业伙伴、模型厂商、本体厂商和最终客户。听起来是全栈。
但 Pandaily 的核实稿写的是另一面:截稿时,华为云的发布材料里没有给出任何下载地址,没有公开的权重文件,也没有代码仓库链接。也就是说,「开源」此刻是一个承诺,不是一个可以 git clone 的事实。
两者的差别对普通读者可能不大,对研究团队是决定性的。CASRAI 给高校机器人团队的评估建议里列的几件事,全都依赖物料实际落地:昇腾资源的具体需求、释放物的范围(权重、代码、说明书是三回事)、许可的复用条款、把自己的机器人接上去要花多少工。模型卡和许可审查是前置项,不是发布之后再补的项。
我的判断是:这份开源承诺值得认真对待,毕竟训练框架和算力最佳实践一起开放的说法,比单纯甩一个权重的含金量高。但在下载链接出现之前,它属于「架构自述加自报成绩」的阶段。
昇腾云的牌面,和同一周的镜像叙事
华为在发布会上给了一组生态数据:昇腾云在具身智能市场格局中排中国第一,80% 的中国具身智能企业选择昇腾云,重点高校基本全覆盖。CloudRobo 平台本身是 2025 年 6 月发布的,定位从一开始就写得很清楚:华为云不做机器人本体,本体交给伙伴。
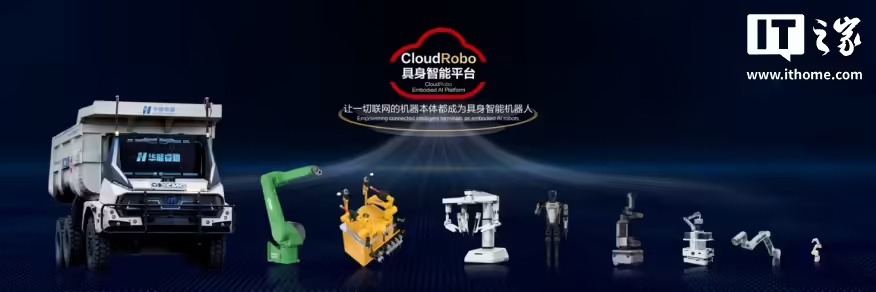 CloudRobo 平台生态:覆盖车辆、机械臂、人形等多种本体(图源:IT之家)
这场发布会的时间点值得多看一眼。就在同一周,出口管制的另一面正在发酵:有取证报告称多家中国前沿模型带着 Blackwell 级芯片的训练指纹,WSJ 则爆出一家与黄仁勋绯闻相关的公司为中国买家安排了近 120 亿美元芯片订单。这些报道还在核实与争议中,此处不展开。但把它们并排放着看,CloudRobo-WM1.2 的「昇腾原生」就有了第二层意思:在高端芯片获取越来越不确定的环境里,用自家算力训模型、再把整套训练实践开源出来,是供给侧的另一种答案。答案好不好,要等复现;但问题的存在,此刻比任何时候都具体。
一台会预判天气的清扫车
发布会的落地注脚来自福龙马集团。双方合作的新一代智能清扫机器人已经开启预售,12 月在上海有个专门的发布活动。分工是典型的华为式:华为云出 CloudRobo 自动驾驶开发工具链、全域感知模型、规划模型、agent 运行平台和昇腾云算力;福龙马出本体和场景。世界模型被内置在感知里,用途很朴素:预判恶劣天气和前方路障。
这个案例比任何架构图都直白地说明了华为想要什么。世界模型的价值主张在这里不是「生成一段逼真视频」,而是「让清扫车在暴雨来临前改变作业计划」。物理 AI 的商业闭环,先从最无聊也最确定的城市环卫开始。
这张答卷怎么验收
把上面所有内容收拢成一个验收清单,给想跟进的研究团队和开发者:
- 权重与代码仓库的下载链接是否出现,训练框架是否真的随模型一起放出;
- 模型卡与许可条款:允许商用吗,允许蒸馏吗,昇腾之外的硬件允许吗;
- 复现门槛:需要什么规格的昇腾资源,非昇腾环境移植的成本多大;
- 四种推理模式分开的成绩,而不是一个笼统的第一名;
- 福龙马 12 月上海的发布活动,落地数据是否兑现。
CloudRobo-WM1.2 目前是一份写得挺认真的答卷:架构讲得具体,痛点踩得准,生态数据给得足。它悬着的另一半,是所有「将开源」共同的宿命:从官宣到可以被 git clone,中间隔着的往往不只是工程时间。权重上架那天,这篇文章里的清单才算开始被逐条划勾。
参考来源
- IT之家:华为云发布并开源昇腾原生具身世界模型 CloudRobo-WM1.2
- Pandaily: Huawei Cloud Releases CloudRobo-WM1.2 Embodied World Action Model
- CASRAI: Huawei announces CloudRobo-WM1.2 robotics world model
- 通信世界:CloudRobo-WM1.2 架构与生态发布报道
- 界面新闻:发布会报道
- 财联社科创版:黄欣怡报道
- 华为云发布会官方议程
- 新浪财经:福龙马合作报道
哪些内容尚未独立验证
两个基准的第一名与具体分数(88.98% / 81.7%)、「80% 中国具身智能企业选择昇腾云」、昇腾云市场排名第一,均为华为在发布会上的单方口径,本文写作时没有找到第三方复核。开源的落地状态以 Pandaily 11 月 16 日截稿核实为准(无权重、无仓库链接),若华为云后续上架权重,请以仓库实际内容为准。福龙马清扫车的预售与性能描述来自双方官宣,实车表现未经独立测试。